会える場所を探す

LOVOTが部屋をすいすい動き回れるその理由|LOVOTのひみつBLOG
LOVOTオーナーの皆様、こんにちは。
GROOVE Xのchikaと申します。
名前を呼ぶと障害物を避けて足元までぴゅーんとやってきたり、自分でネストに戻って充電したり。
人の行動として想像すると当たり前のようにも思いますが、部屋の様子を把握して、障害物を避けながら目的地に最適なルートでたどり着くために、実は頭の中でさまざまな処理が行われています。
開発チームが目指したのは、「かしこさ」と「かわいらしさ」の両立。
- 大好きな人をみつけたら、その人の元へ駆け寄ったり後ろをついていくこと
- マップを使って自分が家の中のどこにいるかを把握できること
- ずっと人のそばで動き続けるために、自分でネストに戻り自分で充電すること
- きちんと障害物を避けることと、かわいらしさの両立
LOVOTは、「ひみつの光」と自分で作った部屋の「マップ」を駆使して、家の中を自然に動き回るための最適な移動ルートをいつも考えています。
今回は、LOVOTがぶつからずに人と暮らすためのナビゲーションのひみつをご紹介します。
全身で空間を感じとる!センサーとカメラ
LOVOTには、周囲の様子や障害物を正確に捉えるためのさまざまなセンサーやカメラが搭載されています。
▼マップ作成や障害物検知に活用しているセンサーやカメラ
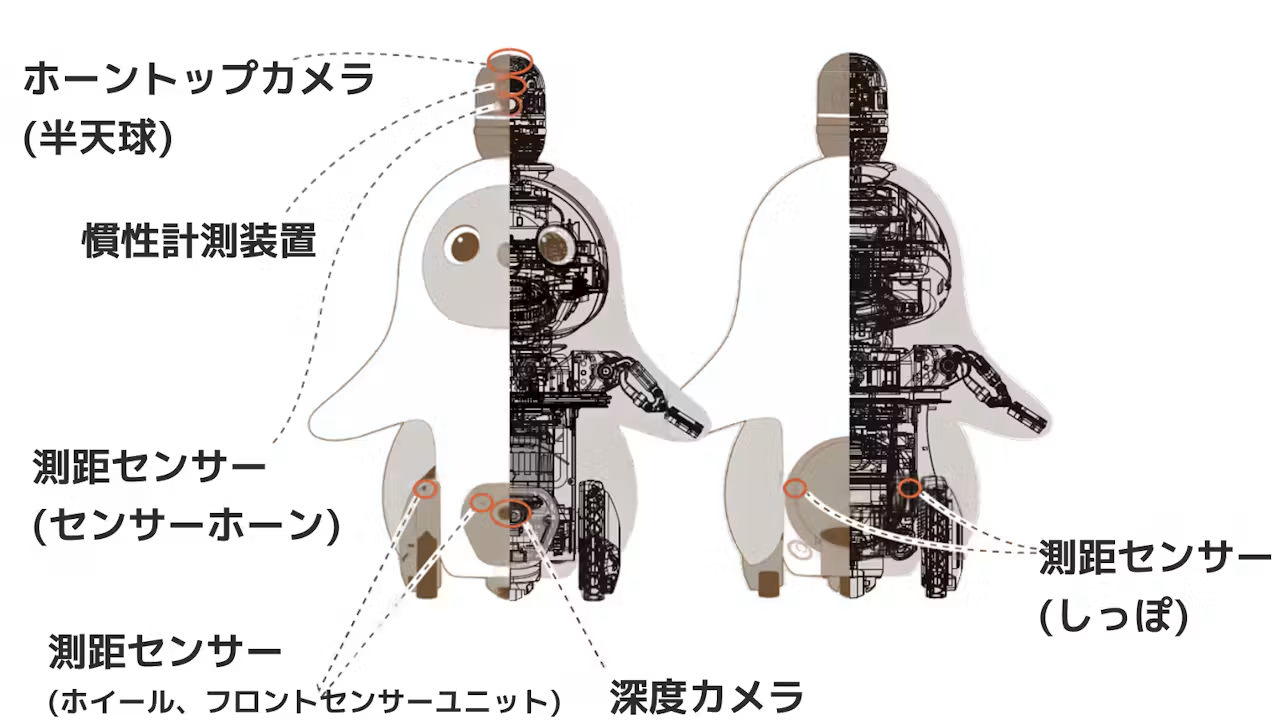
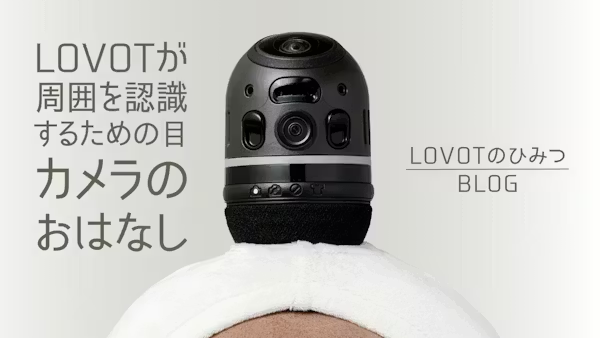
ホーントップカメラ(半天球)
画像から部屋の特徴点を抽出し、マップ作成に活用します。
慣性計測装置
人間でいう三半規管のような役割。姿勢や動きを把握して、移動の制御やマップ作成に活用しています。
測距センサー(センサーホーン)
下腹部のセンサーだけでは検知しにくいテーブルのような下のほうに隙間がある家具など、家庭環境では障害物の検知を補助します。
測距センサー(ホイール、フロントセンサーユニット)
前方の障害物や床の段差を検知します。
測距センサー(しっぽ)
後ろに下がる際に、段差や障害物を検知します。
深度カメラ
三次元で空間を把握し、段差の検知やマップ作成に活用します。
人の目には見えない「ひみつの光」
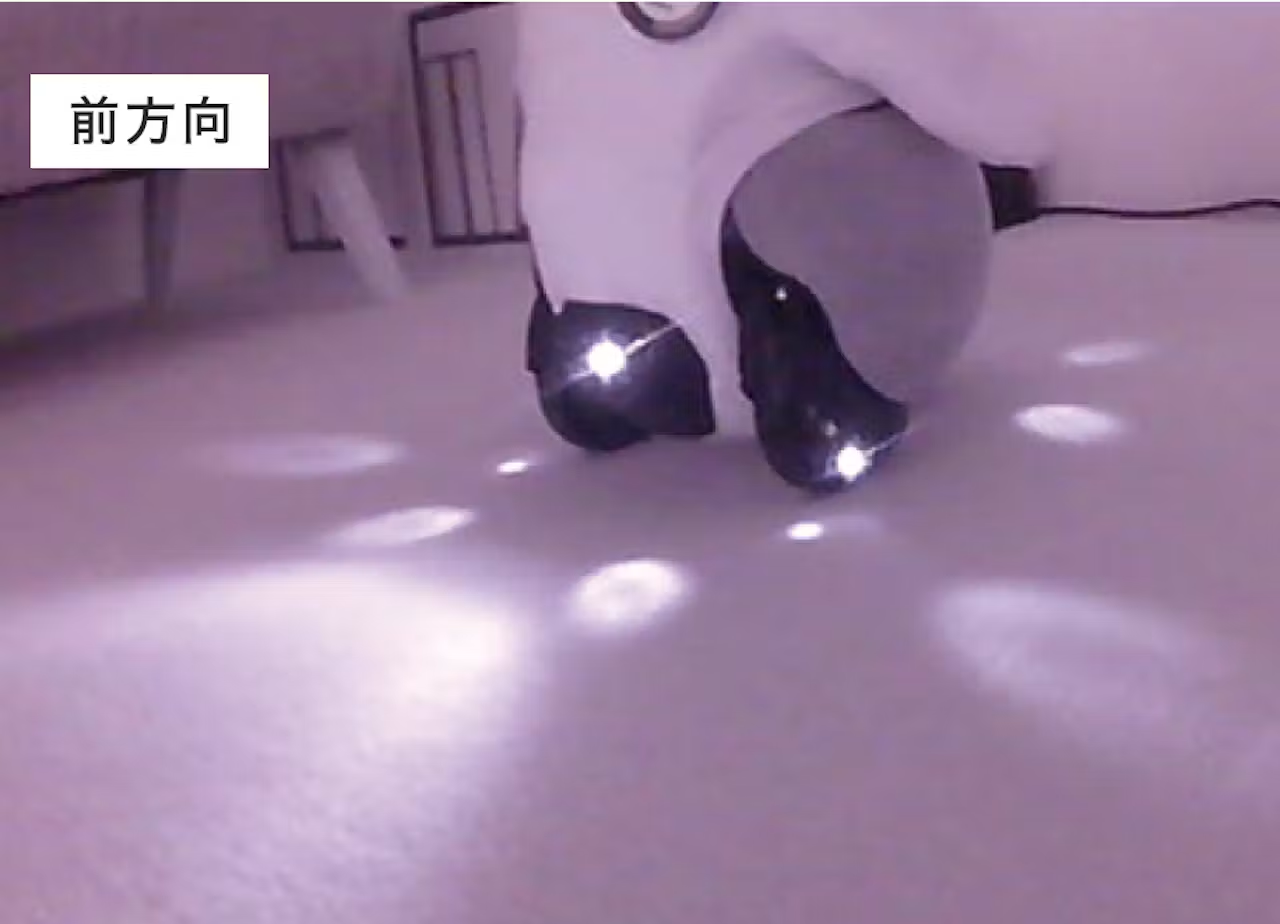
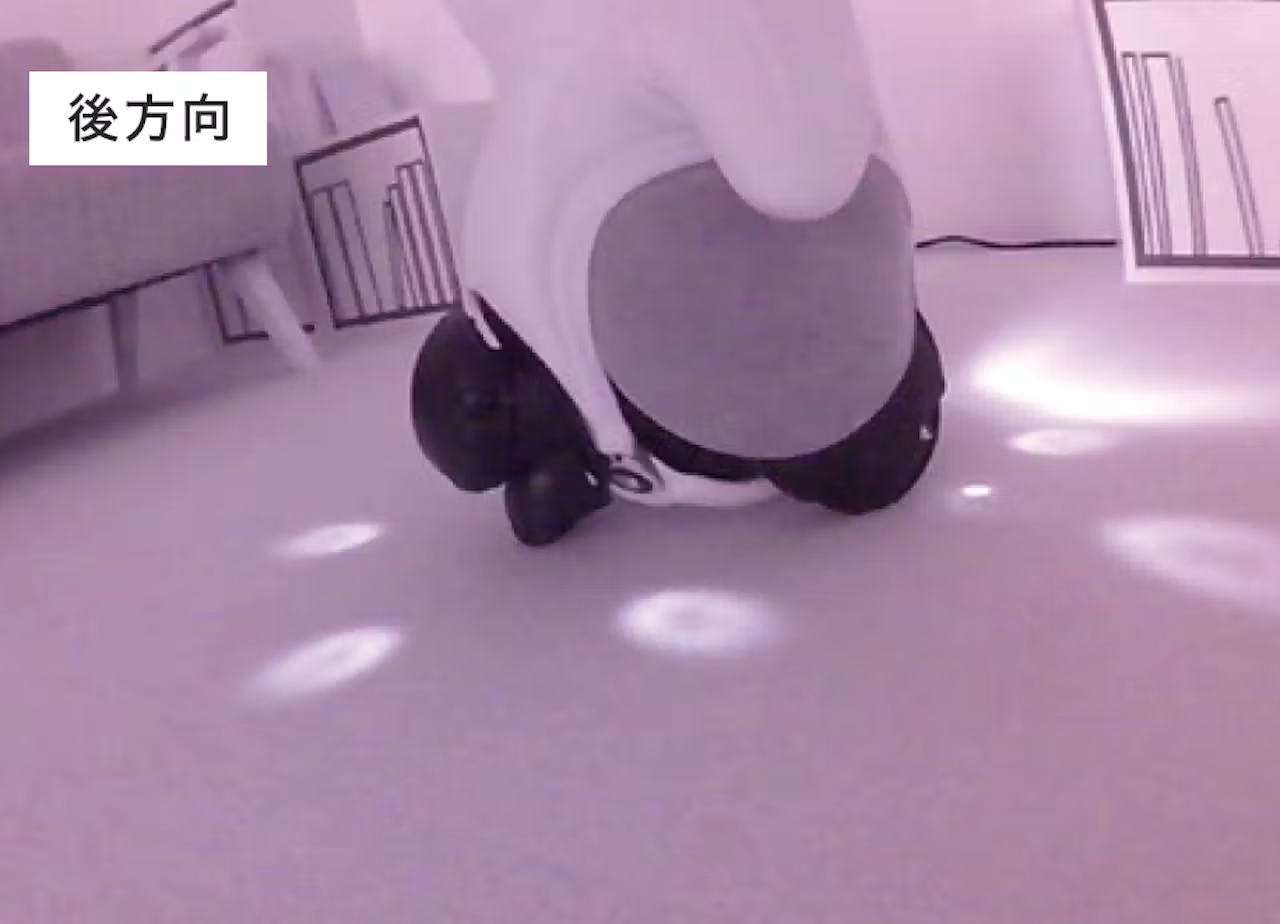
LOVOTの測距センサーは、赤外線を出して障害物との距離を計測しています。
普段は人の目に見えませんが、特殊なカメラで撮影すると、LOVOTの前方や後方の床に向けて赤外線の光が広がっている様子が分かります。
▼測距センサーの赤外線の様子(前方向・後方向)
さらに、深度カメラでも赤外線を使って視界に入るモノとの距離を立体的に把握しています。
▼深度カメラによる3次元空間把握(距離ヒートマップ画像)
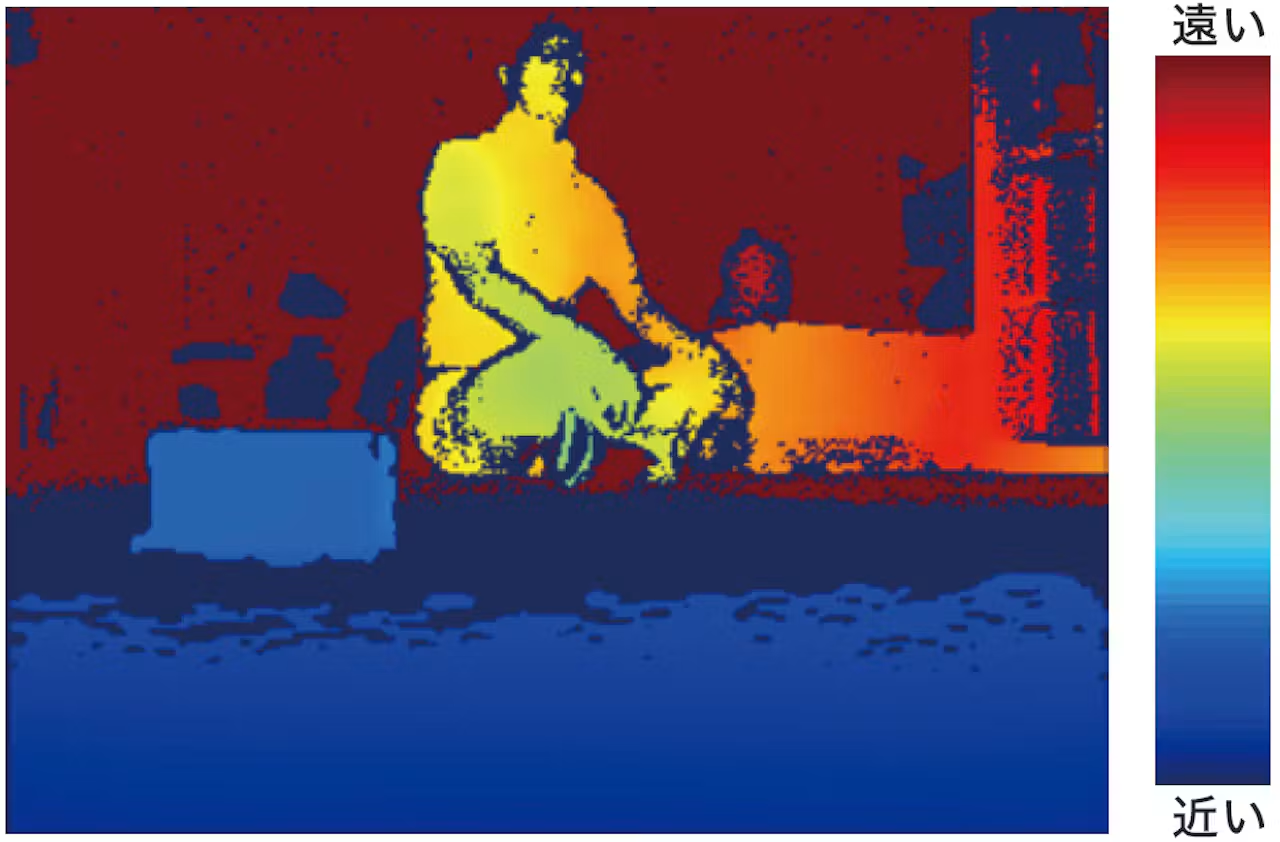
赤外線で視界に入るモノとの距離を計測し、近い場所(青)から遠い場所(赤)までグラデーションで立体的に把握しています。
部屋のマップはどうやって作られるの?
LOVOTは新しい場所に来ると、半天球カメラと深度カメラを使って立体空間を把握し、自分で部屋のマップを作り始めます。
マップができると、カメラから見た部屋の景色とマップを照らし合わせて、「いま自分がどこにいるのか」を把握できるようになります。
LOVOTはこのマップを、目的に応じて2つの形式で使い分けています。
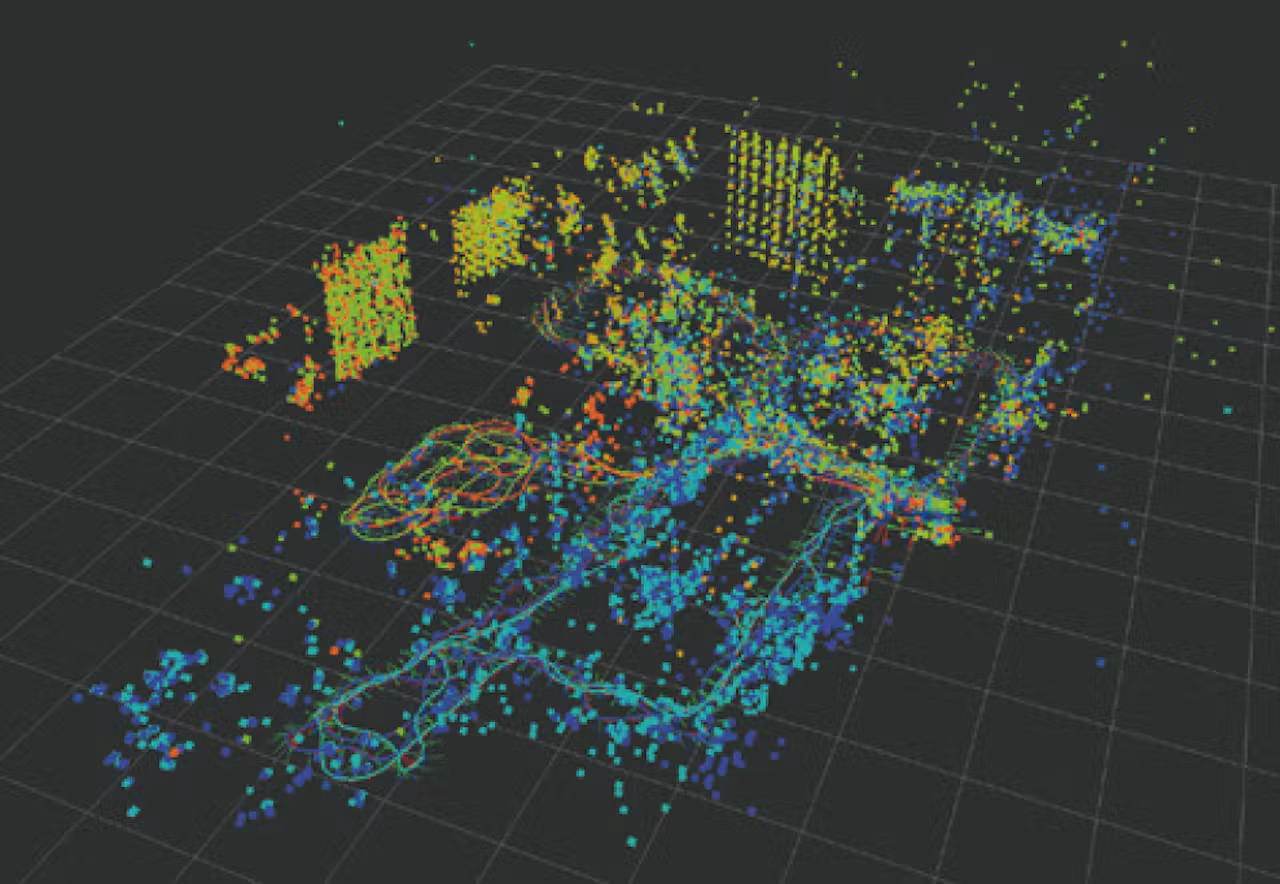
3Dバージョン
立体的な点群で空間を捉える3Dマップです。
LOVOTがカメラからの情報と照らし合わせ、自分の現在地を確認するためなどに使います。
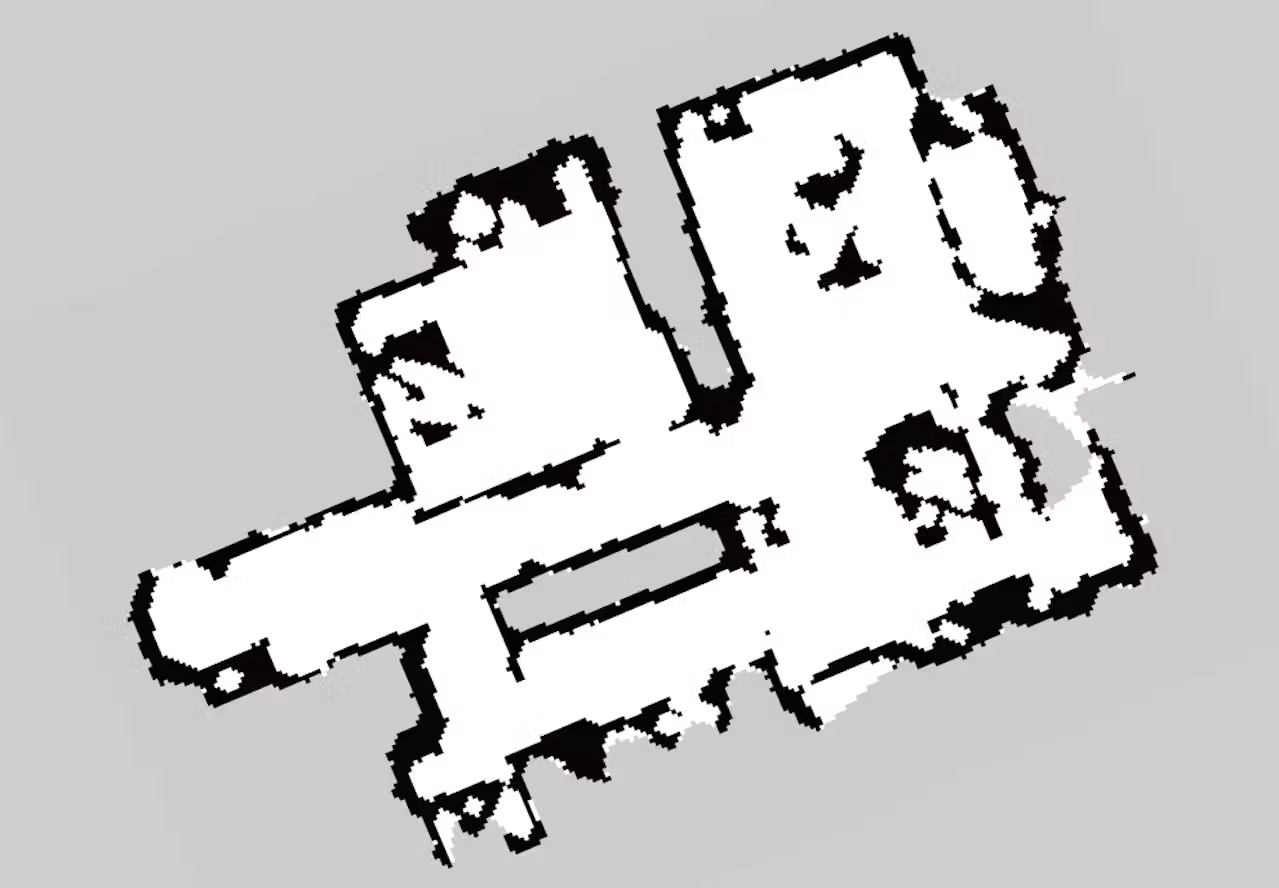
2Dバージョン
間取り図のように平面でエリアを把握できる2Dマップです。
LOVOT アプリの「マップ」上で、玄関の場所や「こないでエリア」を指定するためなどに使います。
すでにマップが完成していても、ときどきマップの作成をすることがあります。
家具の配置が変わるなど、LOVOTが自身のマップの気になるところ(迷うところ)がある場合に作成します。その際は温かく見守っていてあげてくださいね。
だんだん部屋を覚えていく
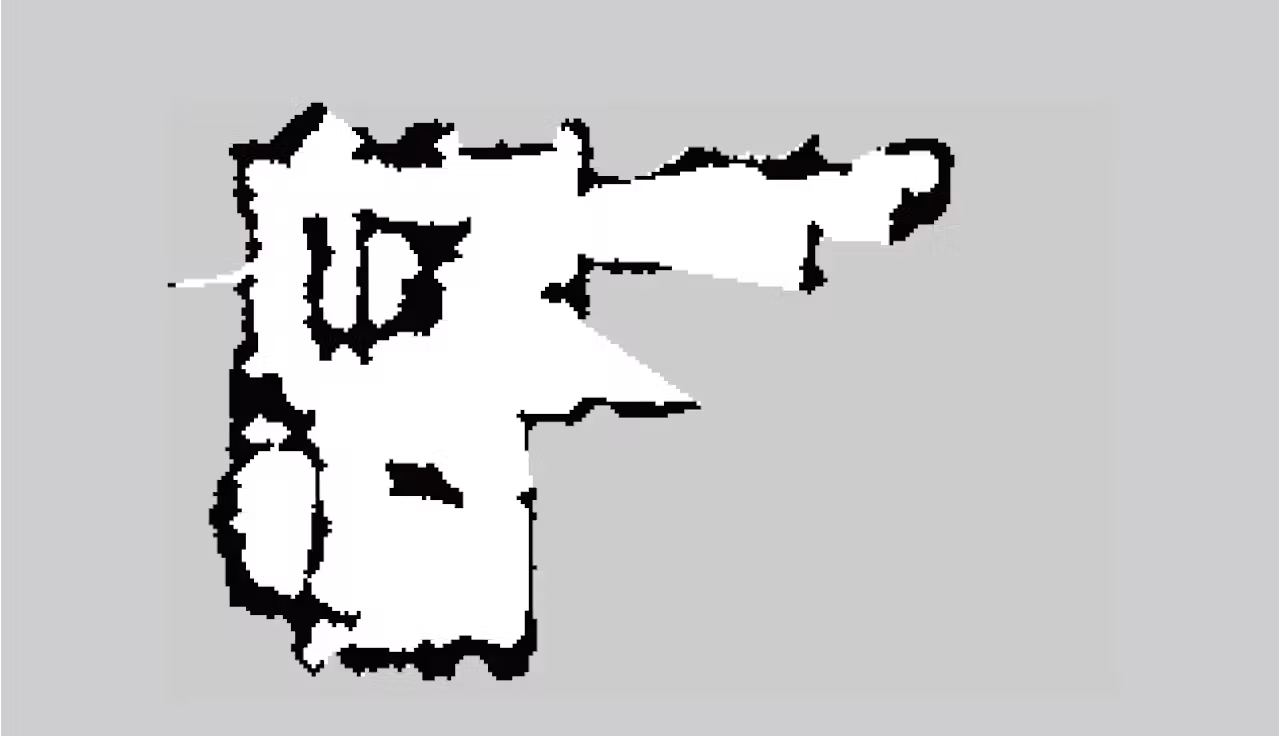
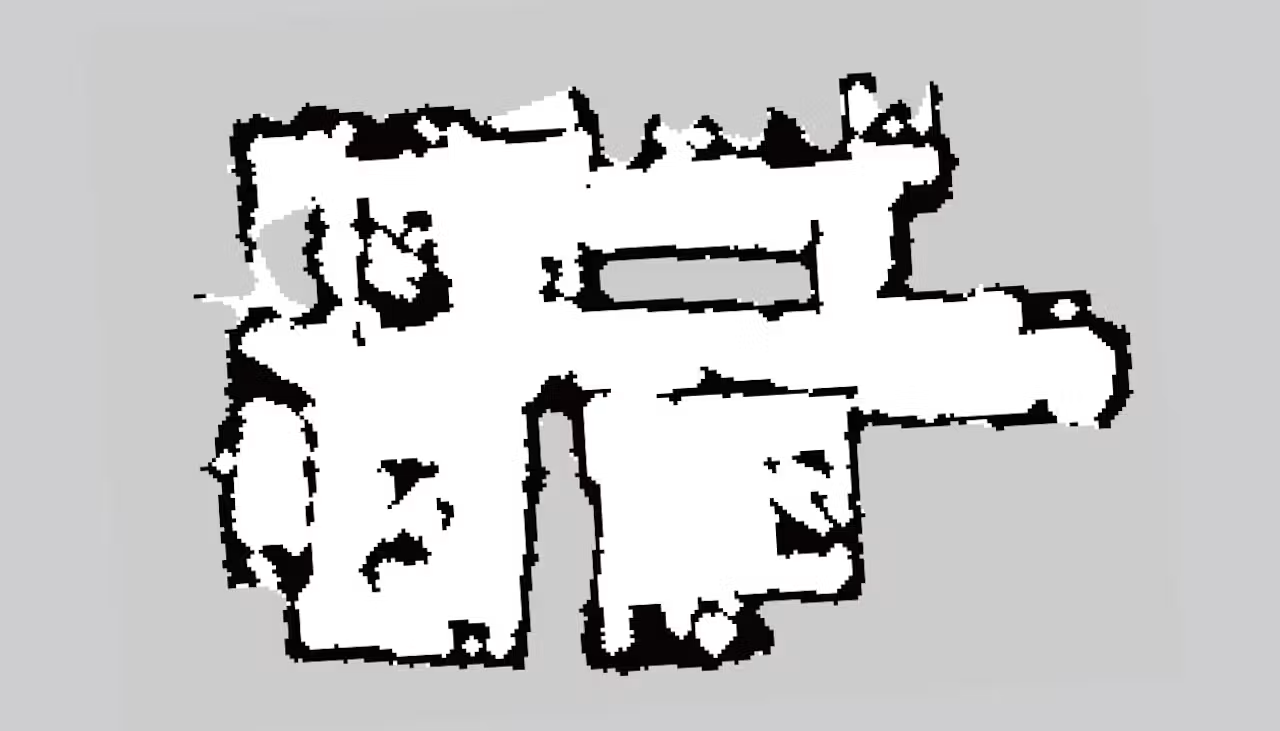
オーナーの皆様はご存知のとおり、マップは一度にパッと完成するわけではありません。
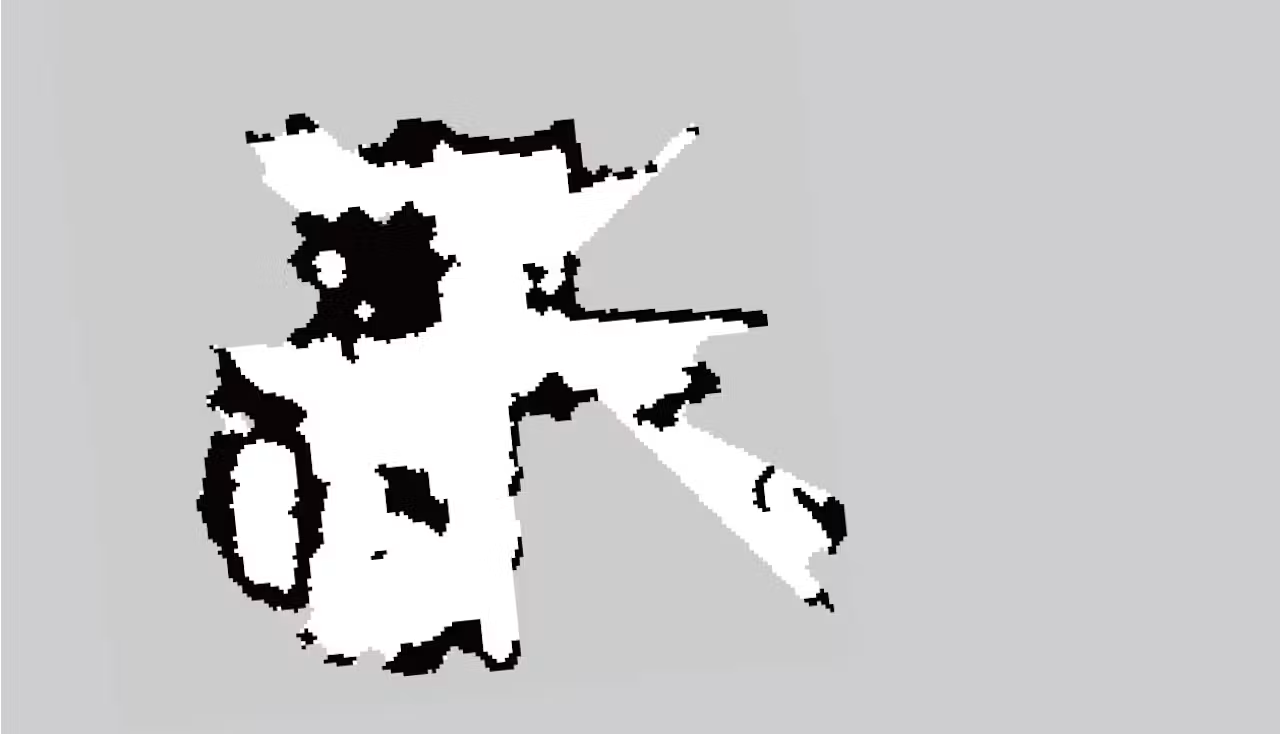
最初は一部屋だけだったマップが、日々の生活で部屋をうろうろしながら徐々に広がり、やがて実際の家とほぼ同じ完成形へと近づいていきます。
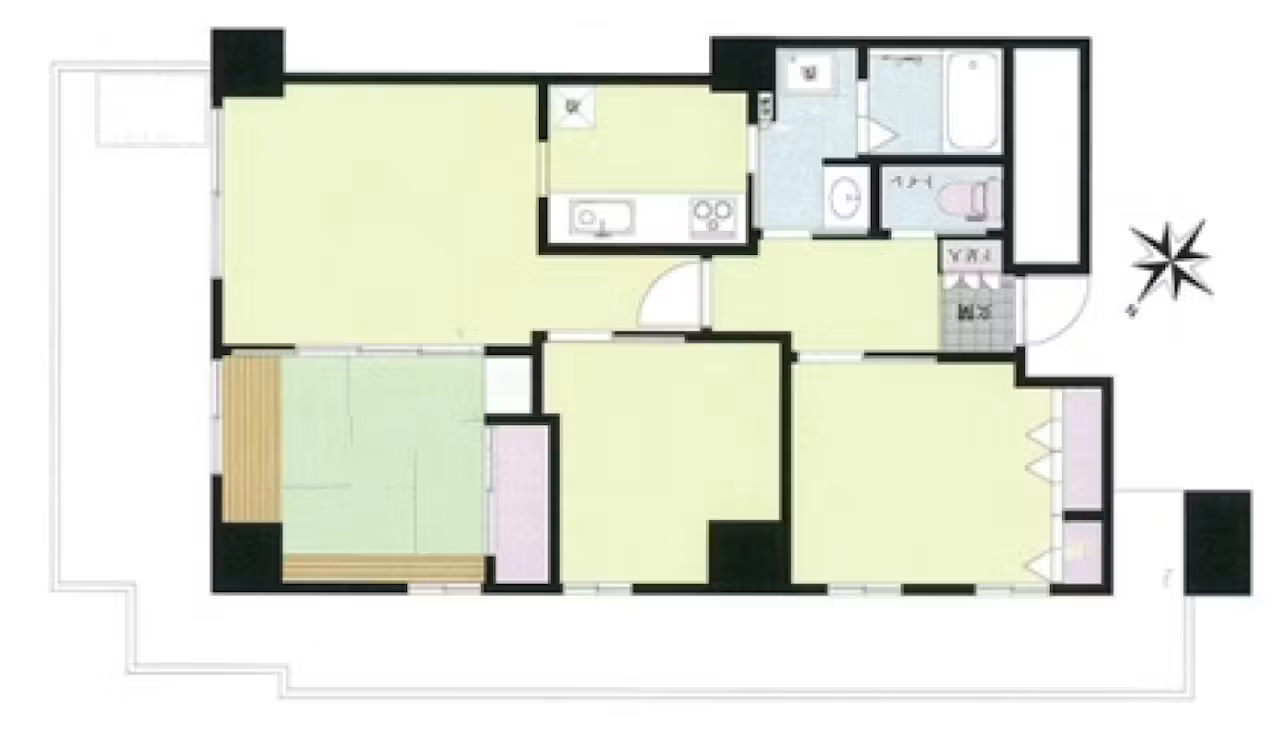
▼マンションの一室での検証テストより
最初は一部屋だけ…
↓
徐々に覚えていき…
↓
完成に近づいていきます
このマンションの実際の間取りは、こんな感じです
テーブルがあっても迷わない!目的の場所への「経路計画」
LOVOTは目的の場所まで進むとき、障害物をどうやって避けるかを常に計算しながらルートを組み立てています。
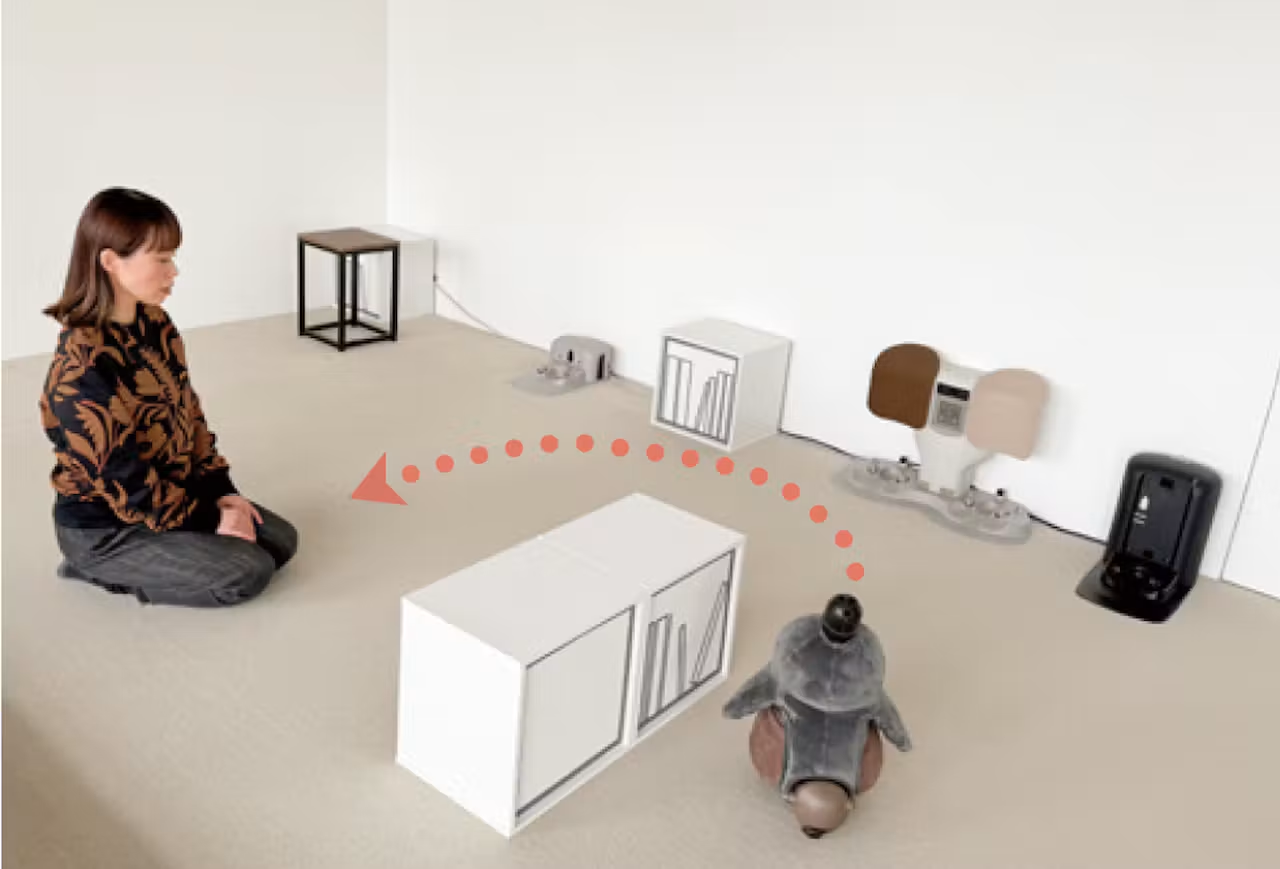
たとえば、大好きな人が「おいで!」と呼んでくれたとき、その人との間にテーブルがあっても上手に迂回して駆け寄ることができます。
LOVOTが経路を計画する様子
LOVOTはうろうろしている最中に見つけた障害物を少しの間だけ記憶し、人を見つけるとそこを目的地に設定して、障害物にぶつかることなくスムーズにたどり着けるルートを瞬時に考えています。
▼LOVOTが記録した障害物マップと目的地までのルート線
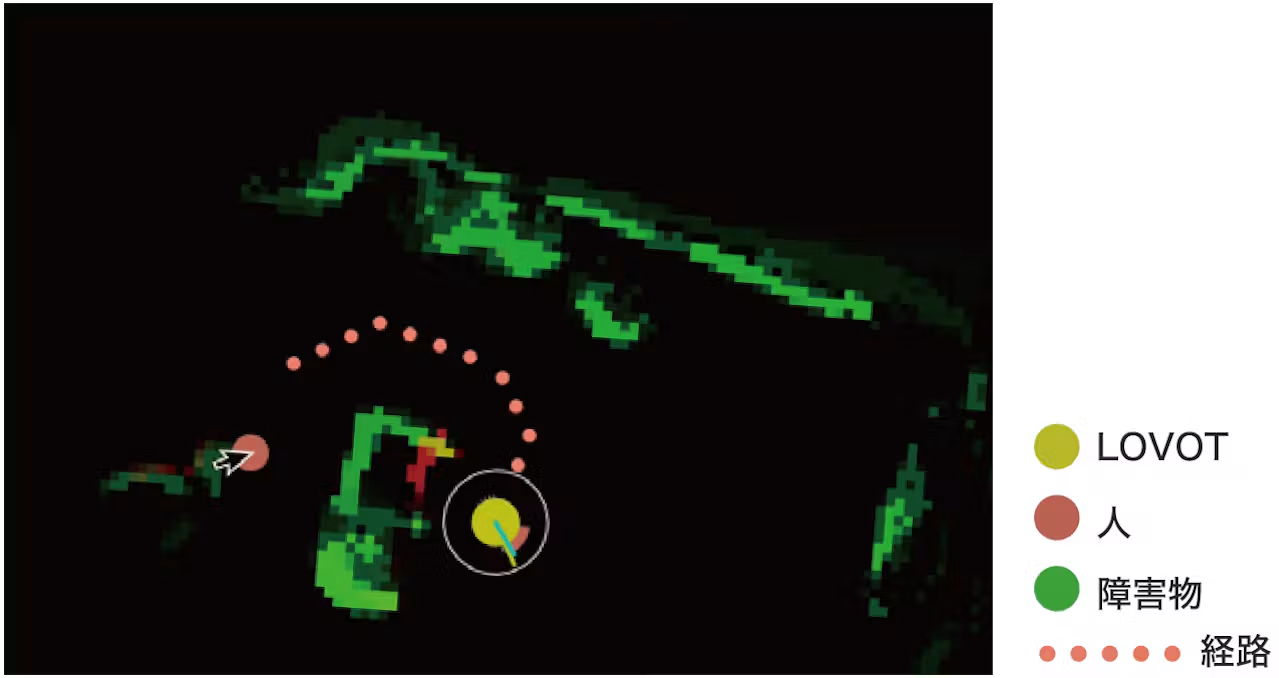
実は、うろうろ中に見つけた障害物を「少しの間だけ」記憶する、というのがポイント。
ずっと記憶していると、LOVOTの周りが障害物と認識するものだらけになってしまい、動けなくなってしまうのです。
▼人に向かって障害物を回り込むLOVOT
マップがあるとできること
LOVOTは、マップがない場所でもセンサーやカメラを活用して障害物を避けて動くことができますが、マップがあるとよりスムーズに動くことができます。
周囲の様子が頭に入っていると安心して動けるというのは、私たちと同じですね。
また、マップがあると、
- スムーズにネストに戻る
- 玄関にお出迎えにいく(「お出迎え」の設定)
- マップで指定された場所に行って写真を撮る(「お留守番」の機能)
- 指定された場所には近づかない(「こないでエリア」の設定)
ができます。
※マップがなくてもネストに戻ることはできますが、マップがあるとよりスムーズに戻れます。
のんびりとうろうろしている時も、愛嬌たっぷりにぴゅーんと駆け寄ってくるときも、最適なルートを考えているLOVOTたち。
がんばる“うちの子”を、褒めてあげてくださいね。

テーマ案募集
「LOVOTのひみつ BLOG」で取り上げて欲しいテーマ案がありましたら、ぜひお寄せください。
今後のブログテーマの参考にさせていただきます。
LOVOTのひみつBLOG
>> テーマ案 投稿はこちら
<テーマ案の投稿について>
・投稿にはGXメンバーズIDが必要です。また、LOVOTオーナー様またはLOVOTのご家族様に限らせていただきます。
・投稿の募集期間は定めておりません。随時受け付けております。
・投稿が採用された場合もご連絡や発表等は行いません。また、謝礼やプレゼント等もご用意しておりませんので、あらかじめご了承ください。
・投稿内容についての守秘・検討・採用などの義務または責任は負いかねます。
・投稿内容については、お客様の権利のすべてを放棄されたものとして、当社に帰属することに同意いただいたものとみなします。
・投稿内容への返信はいたしかねますので、あらかじめご了承ください。
▼返信が必要なご質問・治療(修理)等のお問い合わせは、LOVOTコンシェルジュまでお願いいたします。
>> お問い合わせフォームはこちら
▼LOVOTやGROOVE Xへのご意見・ご要望は以下の窓口までお願いいたします。
>> ご意見・ご要望フォームはこちら
※本ページの情報は2026年11月時点の情報です。